编者按:科技特派员是连接高校科研力量与地方产业发展的重要桥梁。我校教师积极发挥专业优势,深入企业一线开展技术帮扶、科研攻关与成果转化工作,以产学研协同创新助力地方产业转型升级。近日,我校先进制造技术学院副院长(主持工作)林显新作为科技特派员扎根企业服务一线,凭借扎实的技术功底与丰富的科研经验,破解行业多项技术难题,助力广西制造业提质增效,彰显了我校教师服务地方发展的责任与担当。
现将报道转载如下:
林显新,副教授、高级工程师,高级“双师型”教师,新加坡南洋理工大学访问学者,同时获评中国机械工业教育教学名师、广西优秀创新创业导师、广西产学研优秀学者,现任我校先进制造技术学院院长。他长期深耕智能制造、智能控制领域技术研发,主攻移动机器人稳定性分析,擅长制造产线转型升级改造等应用研究。

针对广西制造行业重载运输机器人运输效率低、机器人全地形运行稳定性差、高精密物资转运破损率高、企业自研技术薄弱等难题,企业科技特派员林显新扎根南宁市曼彻彼斯高新技术有限公司开展技术帮扶,围绕理论攻关、算法优化、硬件研发、试验落地、成果产业化全链条提供精准服务,依托“产学研”协同创新破解行业技术痛点,助推广西制造业物流机器人产业转型升级。
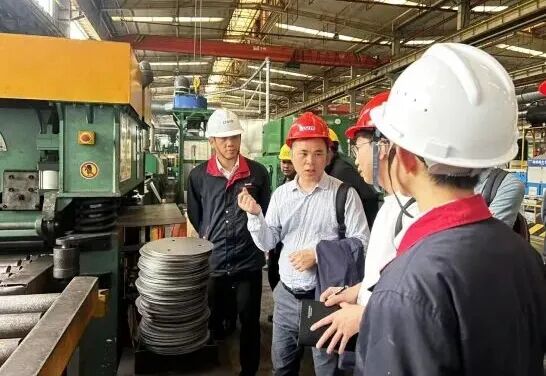
▲林显新(中)在企业作现场指导
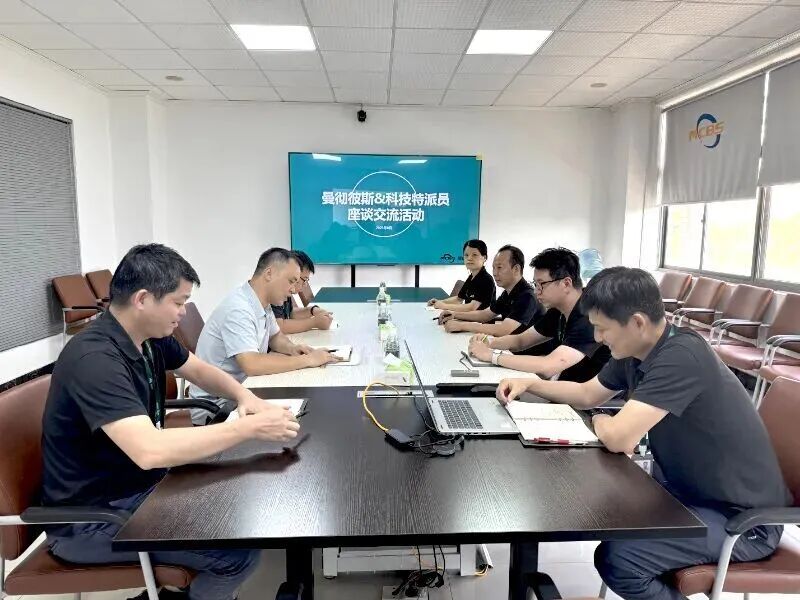
▲林显新在企业座谈交流
一是共建研发体系,夯实科创底座。
林显新牵头联动高校科研力量搭建校企联合攻关平台(省级企业技术创新中心、工程研究中心),构建“理论建模-算法仿真-硬件落地-实地测验”一体化研发链条,打破企业单打独斗的研发壁垒。立足制造现场斜坡、急弯等复杂工况,梳理麦克纳姆轮全向移动机器人运行短板,完善全向移动机器人软硬件研发规范,补齐企业技术标准化短板。
二是聚焦技术攻关,破除运行瓶颈。
围绕全向移动机器人斜坡变速晃动、位置偏移误差≥5%等突出难题,林显新联合企业技术员创新“比例-积分-微分”控制算(Proportional-Integral-Derivative,PID,用于通过反馈实时调节机器人的运动,如位置、速度、姿态)的动态补偿控制方案,结合Routh稳定判据(Routh–Hurwitz stability criterion)与主导极点降阶法优化控制系统,搭配多传感器融合硬件架构,搭载STM32主控、高精度惯性单元与5G通讯模块,攻克坡度扰动、载荷晃动、速度振荡等技术难题,实现机器人全工况平稳运行。经300余组工况试验,产品速度波动下降48.5%,样本破损率降至0.2%以内。
三是联动科研立项,拔高企业创新实力。
林显新依托驻企服务资源,助力企业联合申报广西重点研发计划等省级科技项目,争取到科研项目经费支撑技术迭代;联合企业技术人员在中文核心期刊发表论文3篇。项目成果斩获2025年度广西产学研科学技术进步奖二等奖,补齐企业高端科研成果稀缺短板。
四是深耕知识产权与产业化,完善行业规范。
林显新全程协助企业梳理核心技术,形成自主可控的动态稳定控制专利成果,依托自研技术完善全系列产品企业内控标准,将优化技术复用至轨道物流、箱式物流、自动导引车(Automated Guided Vehicle,AGV)全产品线,技术获发明专利授权4项。
在林显新全周期帮扶下,全向移动机器人动态补偿控制技术落地北海、贵阳等8家单位应用,年节约人力成本7800余万元,物流传输效率提升75%。无人运输项目既降低企业非生产工作量、减少人、机轨迹交叉风险,又打破国外全向移动机器人控制算法垄断,打造了广西智慧物流装备国产化示范样板,为全区运输机器人科创成果产业化提供可复制的特派员服务模式。
原文链接:http://kjt.gxzf.gov.cn/zthd/qykjtpy/zhxx/t27768932.shtml